
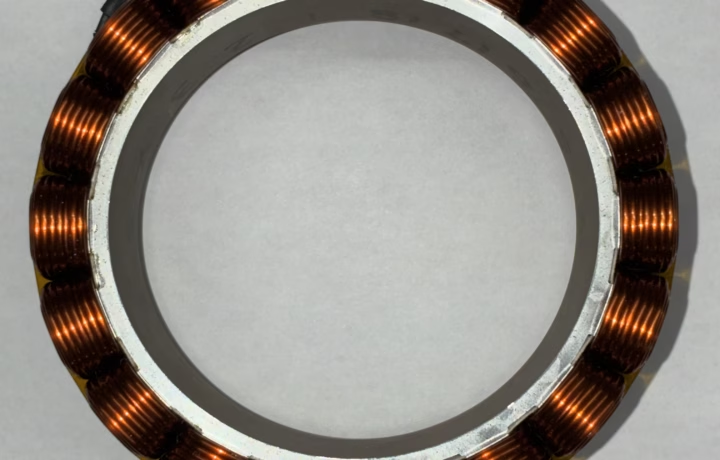
人型ロボットの足関節駆動用モーター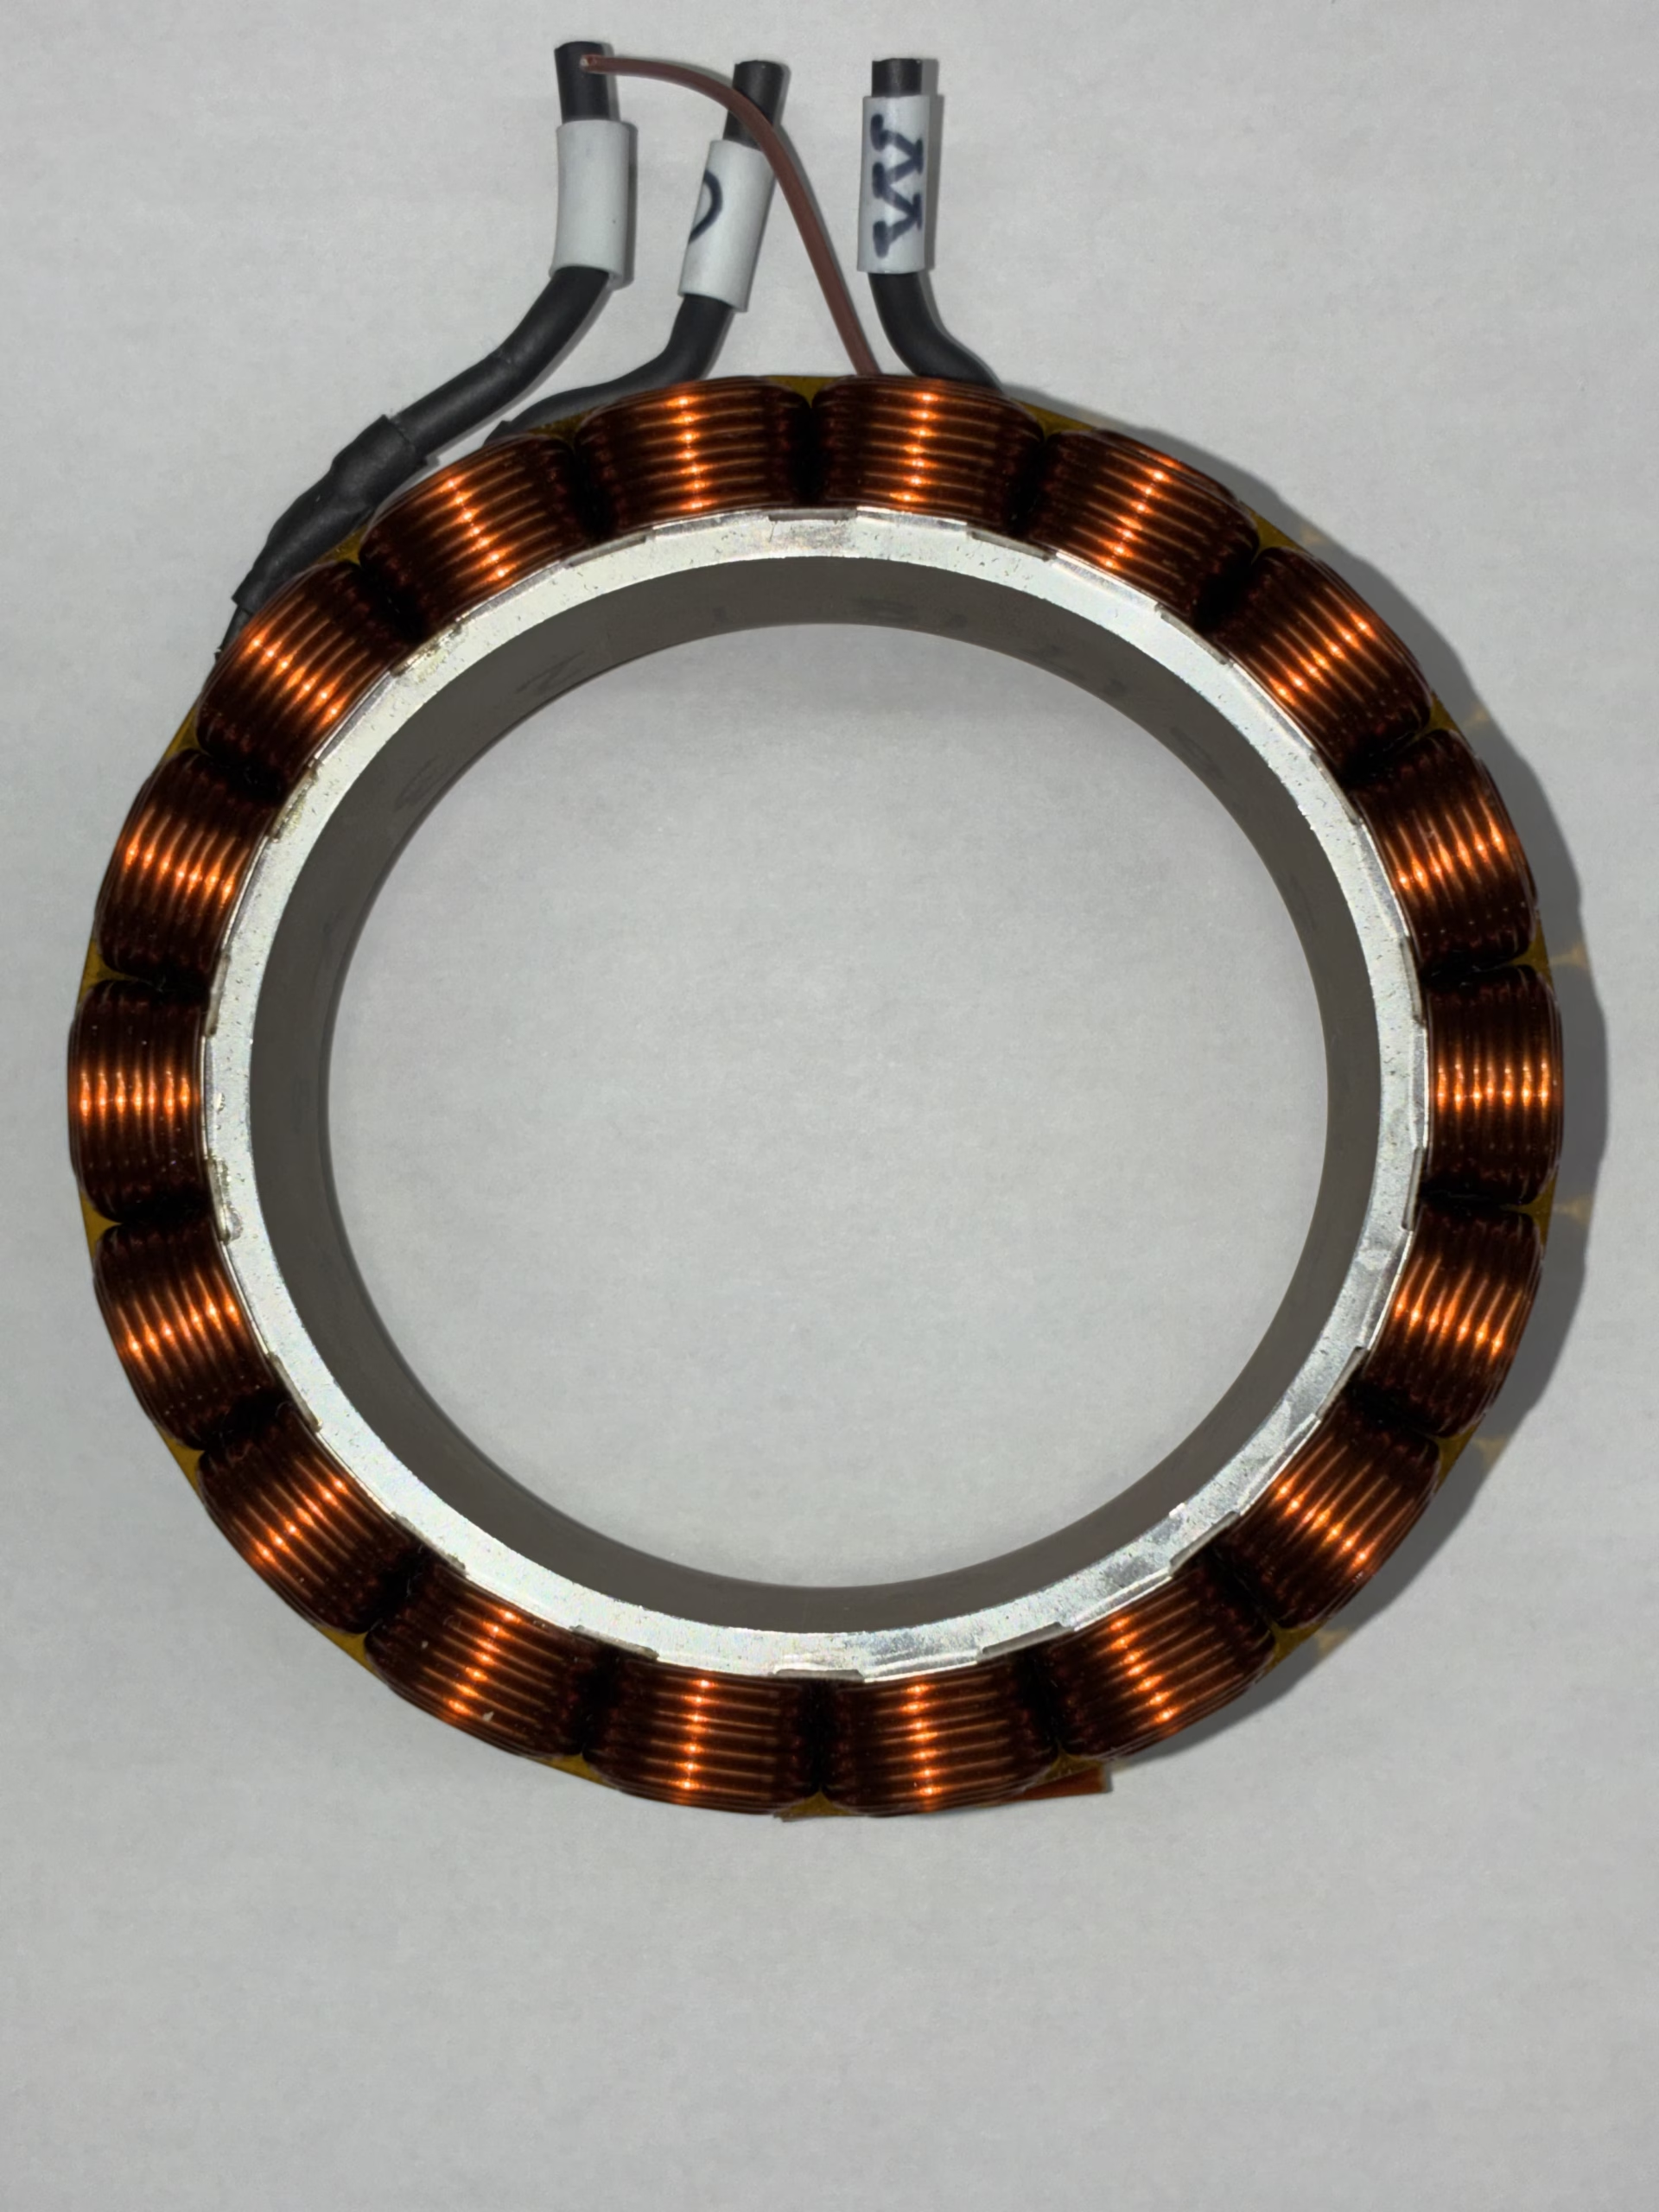
1.用途・活用例
人型ロボットの足関節を駆動するモーター用ステータとして製作したコイルです。
ロボットの関節部のように、限られたスペースにモーターを配置しながら、必要な駆動力を確保することが求められる用途では、コイルをいかに高密度に製作できるかが重要になります。
2.技術的な特徴
ステータコアの限られたスペースを最大限に活用し、限界まで銅線を詰め込んだモーターです。
整列巻線後に圧縮することでコイル同士の隙間を限界まで無くし、ステータの限られたスペースを有効活用しています。
3.セルコの技術力
「ただ巻く」のではなく、限られたスペースにどこまで銅を詰め込めるか。
セルコはこれまで培ってきた巻線・圧縮・成形の技術を組み合わせ、コイルの占積率を高めるための巻線方法や形状を提案可能です。
特にモーターの小型化・高出力化が求められる場合、コイルのわずかな隙間も無駄にしないことを心掛けています。
4.試作・小ロットにも対応
ロボット・モーターなどの開発における試作コイルから、小ロットや大ロット量産までご相談いただけます。
「限られたスペースにもっと銅を入れたい」
「現在のコイルではまだ隙間がある」
「この形状で高密度な巻線ができるか確認したい」
といった開発段階でのご相談も歓迎しています。
5.お問い合わせ
「このスペースにあとどれだけ銅を詰め込めるか?」
モーターの小型化・高出力化を検討するうえで、コイルの占積率にお悩みでしたら、ぜひご相談ください。
セルコは限られたスペースを最大限に活かすコイル製作を、巻線方法や形状の検討からお手伝いします。


